
한국철도기술연구원, 드론이 찾고 로봇이 정밀점검, 피지컬 AI 선로점검 기술 공개
현장 작업자의 사용 문턱을 낮추기 위해 드론과 로봇은 음성 명령으로 제어
2026-10-28 오후 10:14:41

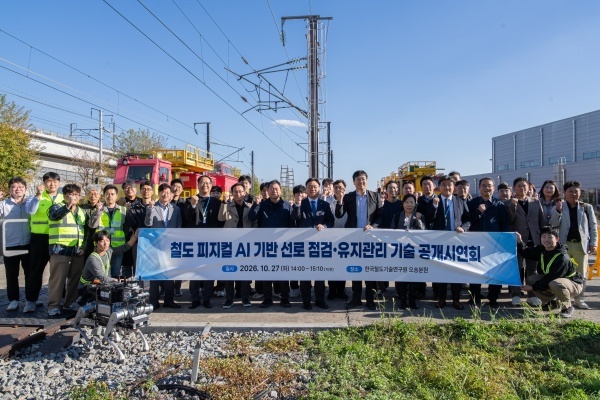
▲ 피지컬 AI 선로점검 시연회 사진 [출처=한국철도기술연구원]
한국철도기술연구원(원장 사공명)에 따르면 2026년 10월27일 충청북도 청주시 철도연 오송분원 시험선로에서 드론과 4족보행 로봇, 통합 관제를 연계한 선로 점검·유지관리 체계 ‘DREAM(Drone-Robot Ensemble for Autonomous Maintenance)’을 공개 시연했다.
DREAM은 먼저 드론으로 넓은 구간을 빠르게 훑어 선로의 이상 여부를 찾은 후 레일-험지 양용 4족보행 로봇이 해당 지점으로 자율이동해 가까이에서 정밀하게 확인하고 관제센터에서 결과를 기록하는 통합 선로 점검 시스템이다.
그동안 선로 점검·유지보수는 작업자가 직접 선로에 들어가야 해서 사고 위험이 높았고 한정된 야간 차단시간과 인력 제약 문제가 있었다.
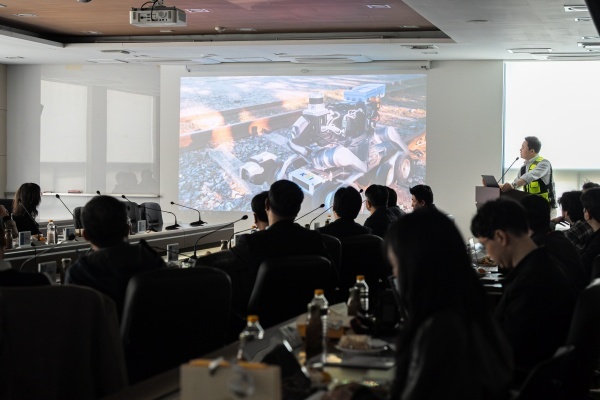
▲ 피지컬AI 기반 선로 점검·유지관리 기술을 설명(이상덕 철도피지컬AI연구실장) [출처=한국철도기술연구원]
철도연은 과학기술정보통신부가 2026년 7월 발표한 「피지컬 AI 핵심 경쟁력 확보 전략」에서 현장 수요 연계를 강조한 정책방향에 맞추어 이번 시연회를 개최했다.
4족보행 로봇은 험지에서는 네발로 걷고 레일 위에서는 주행 모듈로 달린다. 작업자가 레일에 직접 올려놓아야 했던 기존 점검 로봇과 달리 대기 위치에서 선로까지 스스로 이동해 레일에 안착하여 투입부터 복귀까지의 자동화 기능을 탑재했다.
선로 분기기(선로가 갈라지는 구간)처럼 레일 주행만으로는 넘기 어려운 구간에서도 레일에서 내려와 보행으로 건널 수 있다. 열차가 접근하면 선로 밖으로 피했다가 통과 후 재개하도록 설계해 점검 중 선로를 계속 점유하지 않는 것을 목표로 하고 있다.
또한 로봇 조작에 익숙하지 않은 현장 작업자의 사용 문턱을 낮추기 위해 드론과 로봇은 음성 명령으로도 제어하는 기능을 넣었다.
거대언어모델(LLM)과 연계하여 구간을 점검하고 복귀하라는 음성을 이해해 이동-점검-결과 전송-복귀 작업을 계획할 수도 있다.
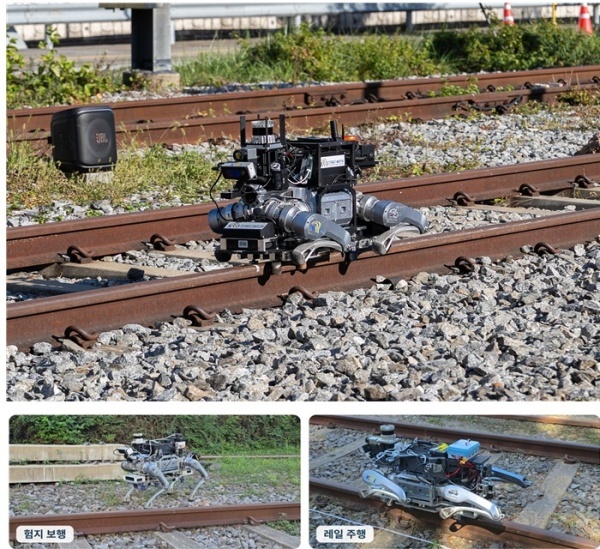
▲ 레일 주행 모드로 표면결함을 점검하는 레일-험지 양용 4족보행 로봇 [출처=한국철도기술연구원]
철도연은 이날 시연회에서 2가지 시나리오로 기술 검증을 선보였다.
첫 번째 시나리오에서는 소형 드론이 선로 위 지장물을 영상 AI로 탐지해 영상·위치 정보를 관제에 전송했다. 관제가 해당 구간에 정밀 점검 임무를 부여하자 4족보행 로봇이 자율주행으로 접근해 지장물을 정밀 점검했다.
두 번째 시나리오에서는 로봇이 레일 위에 올라가 주행 모드로 전환한 뒤 결함이 있는 구간을 주행하며 레일 표면을 영상으로 취득했다.
AI가 레일 표면의 마모·균열·박리를 자동 검지해 관제 화면에 실시간 표출한 뒤, 점검을 마친 로봇은 보행 모드로 전환해 대기 위치로 자율 복귀했다.
이 기술은 국가과학기술연구회(이사장 김영식, 이하 NST) 소관 철도연의 기본사업으로 개발 중이다. 야간·터널 등 저조도와 우천 검증을 거쳐 시험선·유치선·측선으로 적용을 넓힐 예정이다.
이어 분기기·체결부 점검, 선로변 식생 제거, 배수시설 관리로 대상을 확대하고, 피지컬 AI 로봇 5종과 개방형 학습·실증 환경을 구축하는 신규 전략연구사업을 기획 중이다. 국토교통부의 철도안전·시설 유지관리 수요를 반영해 향후 실용화를 추진할 예정이다.
저작권자 © 엠아이앤뉴스, 무단전재 및 재배포 금지